การตรวจสอบอัจฉริยะ
06 / 07
หุ่นยนต์ตรวจสอบ
อุปกรณ์ตรวจสอบแบบมีล้อและแบบติดรางสำหรับเส้นทางซ้ำ การเก็บข้อมูลหลายเซนเซอร์ และการตรวจสอบระยะไกล
การตรวจสอบอัจฉริยะตั้งค่าเพื่อหน้าที่ · ออกแบบมาเพื่อนำเสนอผลลัพธ์
ภาพรวมของระบบ
เริ่มจากหน้าที่ สร้างการกำหนดค่าระบบที่ถูกต้อง
อุปกรณ์ตรวจสอบจะถูกเลือกโดยพิจารณาจากรูปทรงของเส้นทาง ข้อจำกัดของพื้นที่ งานตรวจจับ และกระบวนการทำงาน อุปกรณ์ที่ติดล้อและติดตั้งบนรางสนับสนุนการตรวจสอบตามกำหนดด้วยข้อมูลแสงที่มองเห็น ความร้อน และเสียง พร้อมกับการตรวจสอบงานระยะไกล
ช่วงอุปกรณ์
อุปกรณ์และข้อกำหนดทั่วไป
ค่าที่แสดงเป็นค่าที่พบบ่อยสำหรับพอร์ตโฟลิโอปัจจุบัน รุ่น สเปค และอินเทอร์เฟซสุดท้ายต้องขึ้นอยู่กับความต้องการของโครงการและการยืนยันทางเทคนิค
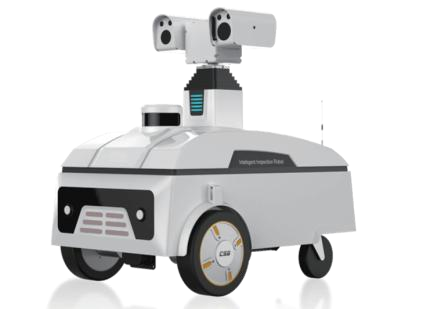
01 LA-WR-IR100
หุ่นยนต์ตรวจสอบแบบมีล้อ
การตรวจสอบแบบเคลื่อนที่อัตโนมัติสำหรับสถานีย่อยและห้องอุปกรณ์โดยใช้การตรวจจับด้วยภาพ ความร้อน เสียง และสิ่งแวดล้อม
- การนำทางอัตโนมัติ การระบุตำแหน่ง และการชาร์จ
- การเก็บภาพความร้อนด้วยแสงที่มองเห็นและอินฟราเรด
- ตัวเลือกการตรวจจับเสียง, การปล่อยประจุบางส่วน และสภาพแวดล้อม
สอบถามเกี่ยวกับสินค้านี้ ↗02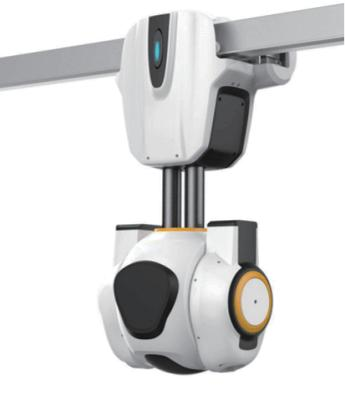
LA-OR-IR100
หุ่นยนต์ตรวจสอบติดราง
การตรวจสอบเส้นทางคงที่สำหรับสถานีย่อย ห้องอุปกรณ์ และพื้นที่อุตสาหกรรมโดยไม่ปรับเปลี่ยนอุปกรณ์ที่ถูกตรวจสอบ
- เส้นทางรางคงที่ที่กำหนดเอง
- การตรวจสอบด้วยแสงที่มองเห็น ความร้อน และการคายประจุบางส่วน
- การอ่านมิเตอร์ วิดีโอ และการตรวจสอบสิ่งแวดล้อม
สอบถามเกี่ยวกับสินค้านี้ ↗ การประยุกต์ใช้งาน
สร้างขึ้นรอบบริบทการทำงานจริง
ขอบเขตการใช้งาน การกำหนดค่าอุปกรณ์ และอินเทอร์เฟซระบบจะได้รับการยืนยันในระหว่างวิศวกรรมโครงการ
01การตรวจสอบสถานีย่อย
เส้นทางการตรวจสอบซ้ำได้สำหรับอุปกรณ์ไฟฟ้าและพื้นที่ปฏิบัติการ
02การตรวจสอบห้องสวิตช์
การเก็บข้อมูลภาพและความร้อนแบบตามกำหนดในสภาพแวดล้อมการกระจาย
03พื้นที่อุตสาหกรรมที่จำกัด
การครอบคลุมแนวรางที่ต้องการความสามารถในการทำซ้ำและเส้นทางที่แน่นอน
04การทบทวนจากระยะไกล
การจัดตารางงาน การควบคุมระยะไกล และการเปรียบเทียบเชิงประวัติศาสตร์สนับสนุนการตรวจสอบการบำรุงรักษา
อินพุตโครงการ
อะไรคือสิ่งที่กำหนดการเลือกที่เหมาะสม?
แชร์ข้อมูลเหล่านี้ตั้งแต่เนิ่นๆ เพื่อให้ Kerrix สามารถกำหนดเส้นทางทางเทคนิค การกำหนดค่าของอุปกรณ์ และขอบเขตของอินเทอร์เฟซได้
- 01
พื้นที่ตรวจสอบ รูปทรงทางวิ่ง และความต้องการพื้นที่ครอบคลุมแบบคงที่หรือแบบยืดหยุ่น
- 02
ข้อกำหนดการเก็บข้อมูลด้วยแสงที่มองเห็น ความร้อน และเสียง
- 03
ความถี่ของงาน การตรวจสอบแบบจุดคงที่ และการเปรียบเทียบประวัติศาสตร์
- 04
ข้อกำหนดเกี่ยวกับการควบคุมจากระยะไกล การสื่อสาร และการรวมแพลตฟอร์ม
- 05
การเข้าถึงไซต์ ขีดจำกัดด้านสิ่งแวดล้อม และการจัดการการบำรุงรักษา
ออกแบบเพื่อมอบ
จากการกำหนดความต้องการไปจนถึงการดำเนินงานต่อเนื่อง
Kerrix สนับสนุนการออกแบบโซลูชัน, การบูรณาการระบบ, การติดตั้งใช้งาน, การวินิจฉัยระยะไกล และการสนับสนุนอะไหล่เพื่อให้การเลือกอุปกรณ์สอดคล้องกับการส่งมอบโครงการ
01ข้อกำหนดและหน้าที่
02อุปกรณ์และอินเทอร์เฟซ
03การบูรณาการและการว่าจ้าง
04การวินิจฉัยและอะไหล่
คำถามที่พบบ่อยเกี่ยวกับโครงการ
คำถามที่พบบ่อย
01เมื่อใดควรเลือกหุ่นยนต์แบบมีล้อ?
แท่นล้อเหมาะกับโครงการที่ต้องการเส้นทางอัตโนมัติและการตรวจสอบตามตารางเวลาหรือจุดที่กำหนดอย่างยืดหยุ่นทั่วพื้นที่ปฏิบัติการที่สามารถเข้าถึงได้
02เมื่อใดที่หุ่นยนต์ติดรางเหมาะสม?
แพลตฟอร์มที่นำรางเหมาะสมในกรณีที่ต้องการเส้นทางคงที่ซ้ำได้ในสถานีย่อย, ห้องสวิตช์ หรือพื้นที่อุตสาหกรรมที่จำกัด
03ข้อมูลการตรวจสอบใดที่สามารถเก็บรวบรวมได้?
แพลตฟอร์มปัจจุบันรองรับการเก็บข้อมูลแสงที่มองเห็นและความร้อน โดยข้อมูลเสียงถูกรวมอยู่ในโครงสร้างการตรวจสอบแบบมีล้อ