SMART INSPECTIONFür den Einsatz konfiguriert · Zum Liefern entwickelt
SYSTEMÜBERSICHT
Beginnen Sie mit der Aufgabe. Erstellen Sie die richtige Systemkonfiguration.
Inspektionsgeräte werden anhand der Streckenführung, der Standortbedingungen, der Sensieraufgaben und der Arbeitsabläufe ausgewählt. Plattformen auf Rädern und Schienen unterstützen geplante Inspektionen mit sichtbarem Licht, thermischen und akustischen Informationen sowie der Fernüberprüfung von Aufgaben.
GERÄTESPEKTRUM
Ausrüstung & typische Spezifikationen
Die angezeigten Werte sind typisch für das aktuelle Portfolio. Endgültige Modelle, Bewertungen und Schnittstellen unterliegen den Projektanforderungen und der technischen Bestätigung.
01
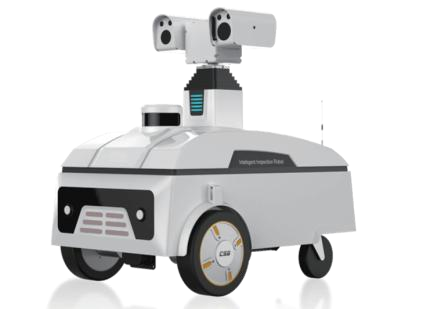
LA-WR-IR100
Räder-Inspektionsroboter
Autonome mobile Inspektion für Umspannwerke und Geräteraume unter Verwendung visueller, thermischer, akustischer und umweltbezogener Sensorik.
Autonome Navigation, Positionierung und Aufladung
Thermische Erfassung im sichtbaren Licht und Infrarotbereich
Akustische, Teilentladungs- und Umweltüberwachungsoptionen
Anwendungsgrenzen, Gerätekonfiguration und Systemschnittstellen werden während der Projektplanung bestätigt.
01
Umspannwerksinspektion
Wiederholbare Inspektionsrouten für elektrische Geräte und Betriebsbereiche.
02
Schaltrauminspektion
Geplante visuelle und thermische Datenerfassung in Verteilungsumgebungen.
03
Befestigte Industrieflächen
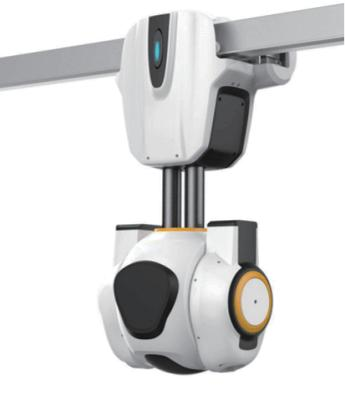
Schienengeführte Abdeckung, wenn Wiederholbarkeit und feste Routen bevorzugt werden.
04
Fernprüfung
Aufgabenplanung, Fernsteuerung und historischer Vergleich unterstützen die Wartungsüberprüfung.
PROJEKTEINGABEN
Was definiert die richtige Auswahl?
Teilen Sie diese Eingaben frühzeitig, damit Kerrix den technischen Weg, die Gerätekonfiguration und die Schnittstellengrenzen definieren kann.
01
Inspektionsbereich, Routengeometrie und feste oder flexible Abdeckungsanforderungen
02
Anforderungen an die Erfassung im sichtbaren Licht, thermisch und akustisch
03
Aufgabenfrequenz, Festpunktinspektion und historische Vergleichswerte
04
Fernsteuerungs-, Kommunikations- und Plattformintegrationsanforderungen
05
Zugang zum Standort, Umweltgrenzen und Wartungsvereinbarungen
KONSTRUIERT FÜR LIEFERUNG
Von der Bedarfsdefinition bis zum kontinuierlichen Betrieb
Kerrix unterstützt bei der Lösungsentwicklung, Systemintegration, Inbetriebnahme, Ferndiagnose und Ersatzteilversorgung, sodass die Gerätauswahl mit der Projektdurchführung in Einklang bleibt.
01Anforderungen & Einsatz
02Ausrüstung & Schnittstellen
03Integration & Inbetriebnahme
04Diagnose & Ersatzteile
PROJEKT-FAQ
Häufig gestellte Fragen
01Wann sollte ein radbasierter Roboter ausgewählt werden?
Eine Plattform auf Rädern eignet sich für Projekte, die autonome Routen und flexible, geplante oder feste Inspektionen über zugängliche Betriebsbereiche erfordern.
02Wann ist ein schienengebundener Roboter geeignet?
Eine schienengeführte Plattform ist geeignet, wo eine wiederholbare feste Route in Umspannwerken, Schaltzimmern oder eingeschränkten Industrieflächen erforderlich ist.
03Welche Inspektionsdaten können gesammelt werden?
Die aktuellen Plattformen unterstützen die Aufnahme im sichtbaren Licht und Wärmebild, wobei akustische Daten in der rollbaren Inspektionskonfiguration enthalten sind.
PROJEKTANFRAGE
Beginnen Sie mit der Aufgabe. Definieren Sie das richtige System.
Senden Sie die Anwendung, elektrische Parameter, Standortbedingungen und Liefergrenzen, um die technische Diskussion zu beginnen.