01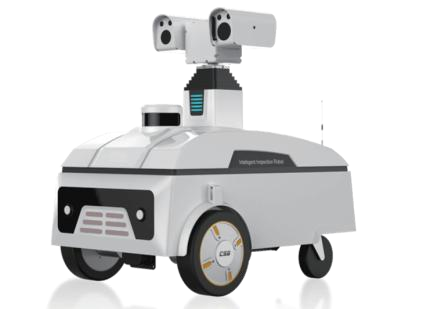
LA-WR-IR100
車輪付き検査ロボット
視覚、熱、音響および環境センサーを用いた、変電所および設備室向け自律移動検査。
- 自律ナビゲーション、位置決めおよび充電
- 可視光および赤外線サーマル取得
- 音響、部分放電および環境センシングオプション
システム概要
検査機器は、ルートの形状、現場の制約、センシングタスク、および運用ワークフローに基づいて選択されます。車輪付きおよび軌道搭載プラットフォームは、遠隔タスクレビューを伴う可視光、熱、および音響情報を使用した予定された検査をサポートします。
機器の範囲
表示されている値は、現在のポートフォリオにおける典型値です。最終モデル、定格、およびインターフェースは、プロジェクト要件および技術的確認に基づきます。
LA-WR-IR100
視覚、熱、音響および環境センサーを用いた、変電所および設備室向け自律移動検査。
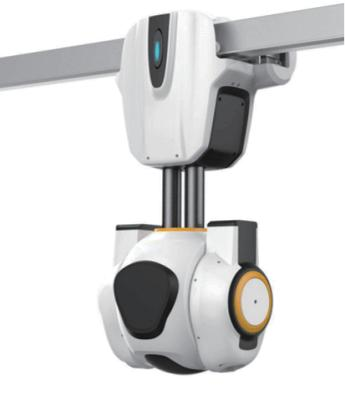
LA-OR-IR100
監視機器を変更せずに変電所、機器室および工業空間における固定ルート検査。
用途
アプリケーションの境界、装置構成およびシステムインターフェースは、プロジェクトエンジニアリング中に確認されます。
電気設備および作業区域の繰り返し可能な点検ルート。
分配環境での定期的な視覚および熱データ取得
反復性や固定ルートが求められる場合のレール誘導カバレッジ。
作業スケジューリング、遠隔制御および過去データとの比較による保守レビューの支援。
プロジェクト入力
これらの情報を早めに共有することで、Kerrixが技術的ルート、機器構成、およびインターフェースの境界を定義できます。
検査エリア、ルートの配置、および固定または柔軟なカバレッジの必要性
可視光、サーマル、および音響取得の要件
作業頻度、固定点検査および過去データとの比較
リモート制御、通信およびプラットフォーム統合要件
現場アクセス、環境制限、保守体制
提供のために設計
Kerrixは、ソリューション設計、システム統合、コミッショニング、リモート診断および予備部品サポートを支援し、機器選定がプロジェクトの実施に沿ったものとなるようにします。
プロジェクトFAQ
車輪付きプラットフォームは、自律走行ルートや、アクセス可能な作業エリアにおける柔軟なスケジュールまたは固定ポイント点検が必要なプロジェクトに適しています。
鉄道ガイドプラットフォームは、変電所、スイッチルーム、制約のある産業スペースで、繰り返し可能な固定経路が必要な場合に適しています。
現在のプラットフォームは、可視光および熱認識をサポートしており、車輪付き検査構成には音響データも含まれています。
プロジェクト問い合わせ
技術的な議論を開始するには、アプリケーション、電気パラメータ、現場条件および納入範囲を送信してください。
sales@kerrixels.com