INSPECCIÓN INTELIGENTEConfigurado para el servicio · Diseñado para entregar
RESUMEN DEL SISTEMA
Comience con la función. Construya la configuración del sistema correcta.
El equipo de inspección se selecciona en función de la geometría de la ruta, las restricciones del sitio, las tareas de detección y los flujos de trabajo operativos. Las plataformas sobre ruedas y montadas en rieles apoyan la inspección programada utilizando información de luz visible, térmica y acústica con revisión remota de tareas.
RANGO DE EQUIPOS
Equipos y especificaciones típicas
Los valores mostrados son típicos para la cartera actual. Los modelos finales, clasificaciones e interfaces están sujetos a los requisitos del proyecto y confirmación técnica.
01
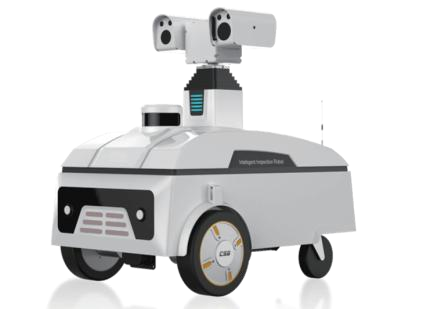
LA-WR-IR100
Robot de inspección con ruedas
Inspección móvil autónoma para subestaciones y salas de equipos utilizando sensores visuales, térmicos, acústicos y ambientales.
Navegación autónoma, posicionamiento y carga
Adquisición térmica en luz visible e infrarroja
Opciones de detección acústica, de descargas parciales y ambiental
Los límites de aplicación, la configuración del equipo y las interfaces del sistema se confirman durante la ingeniería del proyecto.
01
Inspección de subestación
Rutas de inspección repetibles para equipos eléctricos y áreas de operación.
02
Inspección de sala de conmutadores
Adquisición programada de datos visuales y térmicos en entornos de distribución.
03
Espacios industriales restringidos
Cobertura guiada por riel donde se prefieren la repetibilidad y rutas fijas.
04
Revisión remota
Programación de tareas, control remoto y comparación histórica apoyan la revisión de mantenimiento.
ENTRADAS DEL PROYECTO
¿Qué define la selección correcta?
Comparta estos datos temprano para que Kerrix pueda definir la ruta técnica, configuración del equipo y límites de interfaz.
01
Área de inspección, geometría de la ruta y necesidades de cobertura fija o flexible
02
Requisitos de adquisición en luz visible, térmica y acústica
03
Frecuencia de la tarea, inspección de punto fijo y comparación histórica
04
Requisitos de control remoto, comunicación e integración de plataforma
05
Acceso al sitio, límites ambientales y disposiciones de mantenimiento
DISEÑADO PARA ENTREGAR
De la definición de requisitos a la operación continua
Kerrix apoya el diseño de soluciones, integración de sistemas, puesta en marcha, diagnóstico remoto y soporte de repuestos para que la selección de equipos permanezca alineada con la entrega del proyecto.
01Requisitos y tarea
02Equipos e interfaces
03Integración y puesta en marcha
04Diagnósticos y repuestos
PREGUNTAS FRECUENTES DEL PROYECTO
Preguntas frecuentes
01¿Cuándo se debe seleccionar un robot con ruedas?
Una plataforma con ruedas se adapta a proyectos que requieren rutas autónomas y una inspección flexible programada o en puntos fijos en áreas operativas accesibles.
02¿Cuándo es apropiado un robot montado en railes?
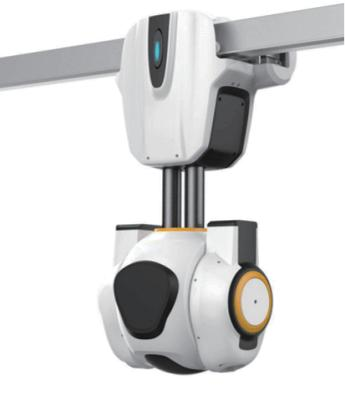
Una plataforma guiada por riel es adecuada cuando se requiere una ruta fija y repetible en subestaciones, salas de interruptores o espacios industriales limitados.
03¿Qué datos de inspección se pueden recopilar?
Las plataformas actuales soportan adquisición en luz visible y térmica, con datos acústicos incluidos en la configuración de inspección sobre ruedas.
CONSULTA DEL PROYECTO
Comience con la función. Defina el sistema correcto.
Envíe la aplicación, parámetros eléctricos, condiciones del sitio y límite de entrega para iniciar la discusión técnica.