INTELIGENTNA INSPEKCJASkonfigurowane do pracy · Zaprojektowane, by dostarczać
PRZEGLĄD SYSTEMU
Zacznij od zadania. Skonstruuj właściwą konfigurację systemu.
Sprzęt inspekcyjny jest dobierany w zależności od geometrii trasy, ograniczeń na miejscu, zadań sensorycznych i przepływów pracy operacyjnej. Platformy kołowe i na torach wspierają zaplanowaną inspekcję przy użyciu informacji w świetle widzialnym, termicznych i akustycznych z możliwością zdalnego przeglądu zadań.
ASORTYMENT SPRZĘTU
Sprzęt i typowe specyfikacje
Przedstawione wartości są typowe dla obecnego portfolio. Ostateczne modele, parametry znamionowe i interfejsy zależą od wymagań projektowych i potwierdzenia technicznego.
01
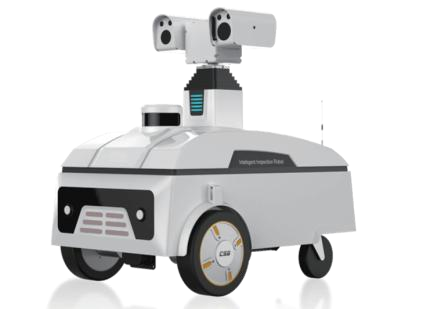
LA-WR-IR100
Robot inspekcyjny na kołach
Autonomiczna mobilna inspekcja stacji transformatorowych i pomieszczeń sprzętowych wykorzystująca sensory wizualne, termiczne, akustyczne i środowiskowe.
Autonomiczna nawigacja, pozycjonowanie i ładowanie
Pobieranie danych w świetle widzialnym i w podczerwieni
Opcje wykrywania akustycznego, częściowych wyładowań i środowiskowego
Inspekcja według ustalonej trasy dla stacji transformatorowych, pomieszczeń sprzętowych i przestrzeni przemysłowych bez modyfikowania monitorowanego sprzętu.
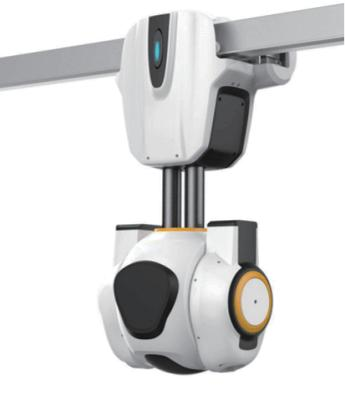
Niestandardowa trasa szyny stałej
Inspekcja w świetle widzialnym, cieplna i częściowego wyładowania
Granice aplikacji, konfiguracja urządzeń i interfejsy systemowe są potwierdzane podczas inżynierii projektowej.
01
Inspekcja stacji transformatorowej
Powtarzalne trasy inspekcji dla urządzeń elektrycznych i obszarów eksploatacyjnych.
02
Inspekcja pokoju rozdzielczego
Planowane pozyskiwanie danych wizualnych i termicznych w środowiskach rozdzielczych.
03
Ograniczone przestrzenie przemysłowe
Pokrycie prowadzone szynami, gdzie preferowana jest powtarzalność i stałe trasy.
04
Przegląd zdalny
Planowanie zadań, zdalne sterowanie i wsparcie dla przeglądu konserwacji poprzez porównanie historyczne.
WEJŚCIA PROJEKTU
Co definiuje właściwy wybór?
Udostępnij te dane wcześnie, aby Kerrix mógł określić trasę techniczną, konfigurację sprzętu i granice interfejsów.
01
Obszar inspekcji, geometria trasy oraz wymagania dotyczące zasięgu stałego lub elastycznego
02
Wymagania dotyczące pobierania danych w świetle widzialnym, cieplnego i akustycznego
03
Częstotliwość zadań, inspekcja w stałych punktach i porównanie historyczne
04
Wymagania dotyczące zdalnego sterowania, komunikacji i integracji platformowej
05
Dostęp do miejsca, ograniczenia środowiskowe i ustalenia dotyczące konserwacji
ZAPROJEKTOWANE, ABY DOSTARCZAĆ
Od definiowania wymagań do ciągłej eksploatacji
Kerrix wspiera projektowanie rozwiązań, integrację systemów, uruchamianie, zdalną diagnostykę i wsparcie części zamiennych, aby wybór sprzętu był zgodny z realizacją projektu.
01Wymagania i obowiązki
02Sprzęt i interfejsy
03Integracja i uruchomienie
04Diagnostyka i części zamienne
FAQ PROJEKTU
Najczęściej zadawane pytania
01Kiedy należy wybrać robota na kołach?
Platforma na kółkach sprawdza się w projektach, które wymagają autonomicznych tras oraz elastycznej inspekcji w ustalonych harmonogramach lub w punktach stałych w dostępnych obszarach operacyjnych.
02Kiedy odpowiedni jest robot na szynach?
Platforma prowadząca po szynie jest odpowiednia tam, gdzie wymagana jest powtarzalna stała trasa w stacjach transformatorowych, pomieszczeniach rozdzielni lub ograniczonych przestrzeniach przemysłowych.
03Jakie dane z inspekcji można zbierać?
Obecne platformy obsługują rejestrację światła widzialnego i termalną, z danymi akustycznymi uwzględnionymi w konfiguracji inspekcji kołowej.
ZAPYTANIE PROJEKTOWE
Zacznij od zadania. Zdefiniuj właściwy system.
Prześlij aplikację, parametry elektryczne, warunki lokalne i zakres dostawy, aby rozpocząć dyskusję techniczną.