INSPEKSI CERDASDikonfigurasi untuk tugas · Dirancang untuk memberikan hasil
TINJAUAN SISTEM
Mulailah dengan tugas. Bangun konfigurasi sistem yang tepat.
Peralatan inspeksi dipilih berdasarkan geometri rute, keterbatasan lokasi, tugas penginderaan, dan alur kerja operasi. Platform beroda dan berrel mendukung inspeksi terjadwal menggunakan informasi cahaya terlihat, termal, dan akustik dengan tinjauan tugas dari jarak jauh.
JANGKAUAN PERALATAN
Peralatan & spesifikasi umum
Nilai yang ditampilkan adalah khas untuk portofolio saat ini. Model akhir, peringkat, dan antarmuka tergantung pada persyaratan proyek dan konfirmasi teknis.
01
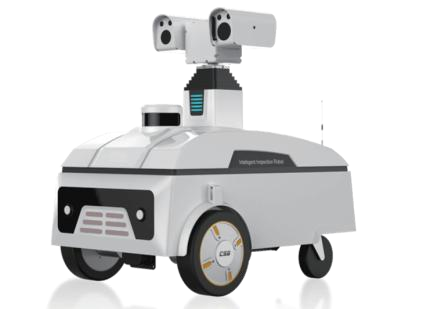
LA-WR-IR100
Robot Inspeksi Beroda
Inspeksi mobile otonom untuk gardu dan ruang peralatan menggunakan sensor visual, termal, akustik, dan lingkungan.
Navigasi, penentuan posisi, dan pengisian daya otonom
Perolehan panas cahaya tampak dan inframerah
Pilihan sensor akustik, pelepasan parsial, dan lingkungan
Batas aplikasi, konfigurasi peralatan, dan antarmuka sistem dikonfirmasi selama rekayasa proyek.
01
Inspeksi gardu
Rute inspeksi yang dapat diulang untuk peralatan listrik dan area operasi.
02
Inspeksi ruang saklar
Akuisisi data visual dan termal yang dijadwalkan di lingkungan distribusi.
03
Ruang industri yang terbatas
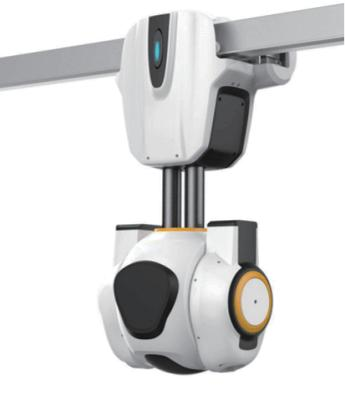
Cakupan terpandu rel di mana pengulangan dan rute tetap lebih disukai.
04
Tinjauan jarak jauh
Penjadwalan tugas, kontrol jarak jauh dan dukungan perbandingan historis untuk tinjauan pemeliharaan.
MASUKAN PROYEK
Apa yang menentukan pilihan yang tepat?
Bagikan input ini lebih awal sehingga Kerrix dapat menentukan rute teknis, konfigurasi peralatan, dan batas antarmuka.
01
Area inspeksi, geometri rute, dan kebutuhan cakupan tetap atau fleksibel
02
Persyaratan perolehan cahaya tampak, panas, dan akustik
03
Frekuensi tugas, inspeksi titik tetap dan perbandingan historis
04
Persyaratan kendali jarak jauh, komunikasi, dan integrasi platform
05
Akses lokasi, batas lingkungan, dan pengaturan pemeliharaan
DIRANCANG UNTUK MEMBERIKAN
Dari definisi kebutuhan hingga operasi berkelanjutan
Kerrix mendukung desain solusi, integrasi sistem, pengoperasian awal, diagnostik jarak jauh, dan dukungan suku cadang sehingga pemilihan peralatan tetap selaras dengan pelaksanaan proyek.
01Persyaratan & tugas
02Peralatan & antarmuka
03Integrasi & komisioning
04Diagnostik & suku cadang
FAQ PROYEK
Pertanyaan yang sering diajukan
01Kapan sebaiknya robot beroda dipilih?
Platform beroda cocok untuk proyek yang membutuhkan rute otonom dan inspeksi yang dijadwalkan fleksibel atau di titik tetap di area operasi yang dapat diakses.
02Kapan robot dipasang di rel tepat digunakan?
Platform berpemandu rel cocok digunakan di mana jalur tetap yang dapat diulang diperlukan di gardu listrik, ruang saklar, atau ruang industri yang terbatas.
03Data inspeksi mana yang dapat dikumpulkan?
Platform saat ini mendukung akuisisi cahaya tampak dan termal, dengan data akustik disertakan dalam konfigurasi inspeksi beroda.
INQUIRY PROYEK
Mulailah dengan tugas. Tetapkan sistem yang tepat.
Kirim aplikasi, parameter listrik, kondisi lokasi, dan batas pengiriman untuk memulai diskusi teknis.