INSPECȚIE INTELIGENTĂConfigurat pentru sarcină · Proiectat pentru performanță
PREZENTARE GENERALĂ A SISTEMULUI
Începeți cu sarcina. Construiți configurația corectă a sistemului.
Echipamentele de inspecție sunt selectate în funcție de geometria traseului, constrângerile sitului, sarcinile de detectare și fluxurile de lucru operaționale. Platformele pe roți și pe șine suportă inspecții programate utilizând informații din lumină vizibilă, termică și acustică cu revizuire la distanță a sarcinilor.
GAMĂ DE ECHIPAMENTE
Echipamente și specificații tipice
Valorile afișate sunt tipice pentru portofoliul curent. Modelele finale, clasificările și interfețele sunt supuse cerințelor proiectului și confirmării tehnice.
01
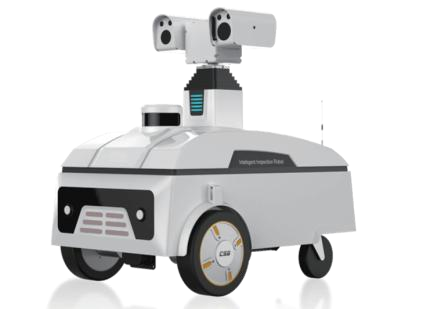
LA-WR-IR100
Robot de inspecție pe roți
Inspecție mobilă autonomă pentru stații de transformare și camere de echipamente utilizând senzori vizuali, termici, acustici și de mediu.
Navigație, poziționare și încărcare autonomă
Achiziție termică în lumină vizibilă și infraroșu
Opțiuni de detecție acustică, descărcare parțială și mediu
Limitele aplicației, configurația echipamentului și interfețele sistemului sunt confirmate în timpul proiectării ingineriei.
01
Inspectarea stației
Rute de inspecție repetabile pentru echipamente electrice și zone de operare.
02
Inspectarea camerei de comutare
Achiziția programată de date vizuale și termice în medii de distribuție.
03
Spații industriale restrânse
Acoperire ghidată pe șină unde se preferă repetabilitatea și traseele fixe.
04
Revizuire la distanță
Programarea sarcinilor, controlul de la distanță și compararea istorică susțin revizuirea întreținerii.
INTRĂRI PROIECT
Ce definește selecția corectă?
Distribuiți aceste intrări devreme astfel încât Kerrix să poată defini ruta tehnică, configurația echipamentului și limitele interfețelor.
01
Zona de inspecție, geometria traseului și necesitățile de acoperire fixă sau flexibilă
02
Cerințe pentru achiziție în lumină vizibilă, termică și acustică
03
Frecvența sarcinii, inspecția la punct fix și comparația istorică
04
Cerințe pentru control la distanță, comunicație și integrare în platformă
05
Accesul la sit, limitele de mediu și aranjamentele pentru întreținere
PROIECTAT PENTRU A LIVRA
De la definirea cerințelor la operare continuă
Kerrix sprijină proiectarea soluțiilor, integrarea sistemului, punerea în funcțiune, diagnoza la distanță și suportul pentru piese de schimb astfel încât selectarea echipamentelor să rămână aliniată cu livrarea proiectului.
01Cerințe și sarcină
02Echipamente și interfețe
03Integrare și punere în funcțiune
04Diagnostice și piese de schimb
ÎNTREBĂRI FRECVENTE PROIECT
Întrebări frecvente
01Când ar trebui selectat un robot pe roți?
O platformă pe roți se potrivește proiectelor care necesită trasee autonome și inspectarea flexibilă programată sau la puncte fixe în zonele de operare accesibile.
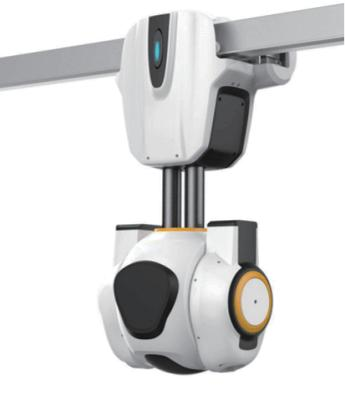
02Când este adecvat un robot montat pe șină?
O platformă ghidată pe șine este potrivită acolo unde este necesar un traseu fix repetabil în substații, camere de comutatoare sau spații industriale restrânse.
03Ce date de inspecție pot fi colectate?
Platformele actuale suportă achiziția de lumină vizibilă și termică, cu date acustice incluse în configurația de inspecție pe roți.
CERERE PROIECT
Începeți cu sarcina. Definiți sistemul corect.
Trimiteți aplicația, parametrii electrici, condițiile de sit și limita de livrare pentru a începe discuția tehnică.